Qué es un cobot y cómo funciona
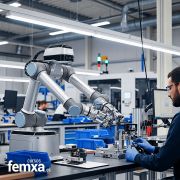
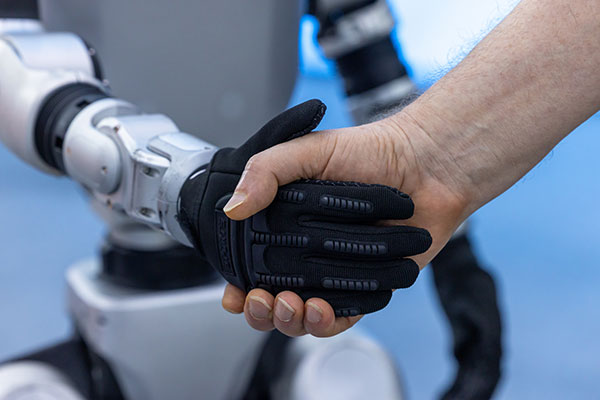
Un cobot, abreviatura de collaborative robot, es un robot concebido para participar en aplicaciones en las que existe interacción o proximidad entre personas y sistemas robotizados. A diferencia de una instalación industrial completamente aislada, la robótica colaborativa busca repartir el trabajo: la máquina aporta precisión, constancia y capacidad para repetir movimientos; la persona conserva el criterio, la adaptación y la supervisión.
Muchos cobots tienen forma de brazo articulado y pueden equiparse con distintas herramientas según la operación. Una pinza permite recoger piezas; una ventosa, manipular envases; una cámara, inspeccionar componentes; y una antorcha, realizar determinados trabajos de soldadura. Por eso, el brazo es solo una parte de la solución.
Su funcionamiento combina varios elementos:
- Sensores y sistemas de control: registran posiciones, movimientos, fuerzas o la presencia de obstáculos y permiten que el equipo responda ante situaciones previstas.
- Software de programación: define trayectorias, velocidades, puntos de trabajo y condiciones de la tarea. En muchas aplicaciones, el operario puede enseñar posiciones guiando el brazo manualmente.
- Herramienta final: es el elemento que entra en contacto con la pieza, como una garra, un destornillador, una ventosa o un sistema de visión.
- Integración con el proceso: conecta el cobot con sensores, autómatas, máquinas, transportadores y sistemas de control de la planta.
Por tanto, no todos los brazos colaborativos realizan las mismas funciones. La carga que pueden mover, su alcance, precisión, velocidad y accesorios determinan para qué procesos resultan adecuados.
Cobot frente a robot industrial: las diferencias que importan
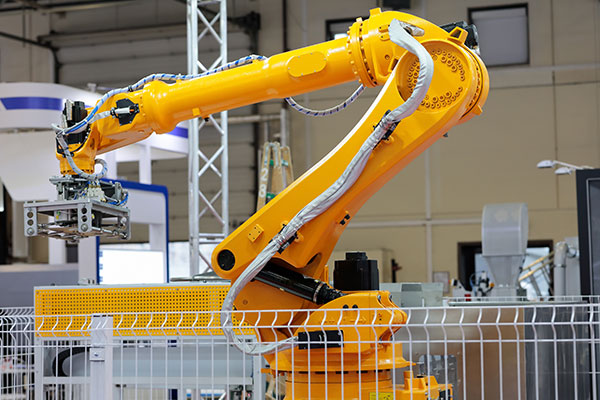
Los cobots también son robots industriales cuando se emplean en entornos de fabricación. La diferencia práctica no está en enfrentar una tecnología moderna con otra anticuada, sino en elegir el sistema que mejor resuelve cada proceso.
| Criterio | Cobot | Robot industrial convencional |
|---|---|---|
| Relación con las personas | Puede integrarse en aplicaciones con proximidad o interacción humana, siempre que la evaluación de riesgos lo permita. | Suele operar en una celda protegida y separada de las personas. |
| Velocidad y capacidad | Normalmente trabaja con velocidades y cargas más contenidas. | Puede alcanzar velocidades, cargas útiles y ritmos de producción mayores. |
| Flexibilidad | Se adapta bien a series cortas, cambios de referencia y tareas que se reconfiguran. | Destaca en procesos estables, de gran volumen y optimizados para una operación concreta. |
| Espacio | Suele ser compacto, aunque puede necesitar resguardos u otras medidas según el riesgo. | La celda, las protecciones y los equipos auxiliares pueden requerir más superficie. |
| Programación | Ofrece interfaces accesibles y, en determinados modelos, programación mediante guiado manual. | Su configuración suele exigir conocimientos especializados y una integración más compleja. |
| Inversión | Puede facilitar proyectos de automatización gradual, pero hay que sumar herramienta, ingeniería y seguridad. | La inversión puede ser mayor, aunque su productividad compensa en procesos de alta cadencia. |
Un cobot puede ser una buena elección cuando hay variedad de producto, poco espacio o necesidad de combinar automatización y trabajo manual. Para mover grandes cargas a máxima velocidad durante miles de ciclos idénticos, un robot convencional puede resultar más eficiente. En algunas instalaciones, ambas tecnologías se complementan.
Cómo se garantiza la seguridad al trabajar junto a una persona
La seguridad no depende solo del modelo de robot. Debe evaluarse la aplicación completa: el brazo, la herramienta, la pieza manipulada, los movimientos, el puesto, las posibles zonas de atrapamiento y la forma en que intervienen las personas.
Una pinza con bordes, una pieza caliente o un movimiento que pueda atrapar una mano contra una estructura siguen generando riesgos aunque el brazo limite su fuerza. Por eso, antes de poner el sistema en marcha se realiza una evaluación de riesgos y se definen medidas técnicas y organizativas.
Entre las estrategias de seguridad que pueden emplearse se encuentran:
- Parada supervisada: el robot se detiene cuando una persona entra en el espacio colaborativo y reanuda el trabajo cuando vuelven a cumplirse las condiciones previstas.
- Control de velocidad y separación: sensores y sistemas de control reducen la velocidad o detienen el movimiento según la distancia respecto a la persona.
- Limitación de potencia y fuerza: se restringen parámetros del movimiento para reducir las consecuencias de un contacto dentro de los límites definidos para la aplicación.
- Guiado manual: el operario conduce el robot mediante un dispositivo habilitado y bajo condiciones controladas.
También pueden ser necesarios resguardos, escáneres, pulsadores de parada, señalización, procedimientos de trabajo y formación. Que un equipo sea colaborativo no significa que deba funcionar siempre sin barreras.
Las referencias técnicas fundamentales son las normas ISO 10218-1:2025 e ISO 10218-2:2025. La ISO/TS 15066 aporta orientación específica para aplicaciones colaborativas. La validación debe quedar en manos de profesionales con conocimientos de integración y seguridad de máquinas.
En qué tareas e industrias se utilizan ya los cobots
La robótica colaborativa resulta especialmente útil en operaciones repetitivas, físicamente exigentes o difíciles de cubrir de forma constante. La clave no es automatizar un puesto completo, sino identificar qué parte concreta del proceso puede asumir la máquina.
- Manipulación y pick and place: recoger, orientar y colocar piezas, bandejas o envases entre distintos puntos.
- Alimentación de máquinas: introducir y retirar componentes de tornos, fresadoras CNC, prensas u otros equipos, con las medidas de seguridad correspondientes.
- Montaje y atornillado: repetir secuencias con posiciones y pares controlados, mientras el operario se ocupa de ajustes o comprobaciones.
- Soldadura y aplicación de materiales: mantener trayectorias regulares en soldadura, encolado, sellado o dispensación.
- Pulido y acabado: aplicar movimientos y presión de manera constante en piezas cuya geometría y proceso sean compatibles.
- Empaquetado y paletizado: manipular productos al final de línea y reducir tareas de levantamiento repetitivo.
- Inspección y control de calidad: posicionar cámaras o sensores y repetir mediciones en puntos definidos.
- Laboratorio: mover muestras, cargar instrumentos y ejecutar secuencias repetitivas con trazabilidad.
Estas aplicaciones aparecen en automoción, metal, electrónica, alimentación, farmacia, química, logística y fabricación de bienes de consumo. También encajan en producciones de series cortas, donde un robot dedicado podría tardar demasiado en amortizarse.
Un ejemplo sencillo es la alimentación de una máquina CNC: el cobot coloca la pieza y la retira al terminar el ciclo; el profesional supervisa varias máquinas, realiza controles y resuelve incidencias. La mejora no consiste solo en producir más, sino en reducir movimientos repetitivos y dedicar el tiempo humano a tareas que requieren criterio.
Ventajas y límites de la robótica colaborativa
Los cobots han acercado la automatización a procesos que antes no justificaban una gran instalación robotizada. Sin embargo, valorar únicamente sus ventajas conduce a decisiones poco realistas.
Entre sus principales aportaciones destacan:
- Automatizar tareas repetitivas sin rediseñar por completo una línea de producción.
- Reprogramar el equipo para referencias o trabajos diferentes.
- Mejorar la ergonomía al asumir manipulaciones, posturas o esfuerzos frecuentes.
- Aumentar la regularidad de movimientos y procesos que necesitan repetibilidad.
- Combinar la precisión de la máquina con la capacidad de adaptación de las personas.
- Introducir la automatización mediante proyectos graduales y escalables.
Sus límites también importan. La carga útil y el alcance pueden ser insuficientes; reducir la velocidad para trabajar cerca de una persona puede afectar al tiempo de ciclo; y los cambios de tarea exigen herramientas, programación y validación. Además, un proceso variable o mal definido no se vuelve estable por añadir un robot.
Antes de decidir, conviene formular una pregunta concreta: ¿qué problema operativo resolverá el cobot? Si no puede medirse la mejora esperada en seguridad, calidad, capacidad, ergonomía o disponibilidad, será difícil justificar la inversión.
Qué necesita una pyme industrial para implantar un cobot
La facilidad de programación no elimina el trabajo de ingeniería. Una pyme puede empezar con un proyecto acotado, pero necesita estudiar tanto el proceso como la integración con el resto de la planta.
- Seleccionar una tarea adecuada. Es preferible comenzar con un proceso repetitivo, estable, medible y con pocas excepciones. La falta de ergonomía, las dificultades para cubrir el puesto o los defectos por variación pueden señalar una oportunidad.
- Medir el proceso actual. Hay que conocer tiempos de ciclo, volumen, paradas, cambios de formato, espacio, peso de las piezas y requisitos de calidad. Sin una situación de partida no se puede valorar la mejora.
- Definir los requisitos técnicos. Carga útil, alcance, precisión, velocidad, herramienta, visión artificial, comunicaciones y condiciones ambientales determinan la solución.
- Analizar los riesgos. Se estudian contactos, atrapamientos, bordes, temperaturas, movimientos inesperados y accesos. De este análisis salen las medidas de protección y los procedimientos.
- Diseñar la integración. El cobot debe comunicarse con máquinas, sensores, transportadores o sistemas de control. Un integrador especializado puede encargarse del diseño, la programación y la validación.
- Probar con un piloto. Una prueba controlada permite comprobar el tiempo de ciclo, la fiabilidad y la facilidad de uso antes de ampliar el proyecto.
- Formar al equipo. Operación, cambios de formato, respuesta ante fallos y mantenimiento deben quedar documentados y ser conocidos por las personas responsables.
- Revisar los resultados. La productividad es solo un indicador. También deben medirse calidad, paradas, ergonomía, disponibilidad y tiempo dedicado a ajustes.
Para calcular la inversión no basta con mirar el precio del brazo. El presupuesto debe incluir la herramienta final, sensores, estructura, ingeniería, integración, dispositivos de seguridad, formación, mantenimiento y posibles modificaciones de la máquina. El retorno dependerá del ahorro y de las mejoras obtenidas durante la vida útil del sistema.
Qué perfiles profesionales trabajan con cobots
La robótica colaborativa necesita personas con funciones distintas. En una pyme, un mismo profesional puede asumir varias; en una gran planta suelen estar más especializadas.
- Operador o técnico de producción: carga programas, realiza cambios de formato, supervisa ciclos y comunica incidencias.
- Técnico de automatización y robótica: configura movimientos, señales, sensores y comunicaciones con otros equipos.
- Programador de PLC: coordina la lógica del proceso y el intercambio de señales entre el cobot, la máquina y los sistemas auxiliares.
- Integrador de sistemas: diseña la aplicación completa, selecciona componentes y realiza la puesta en marcha.
- Técnico de mantenimiento industrial: ejecuta mantenimiento preventivo, diagnostica averías y reduce tiempos de parada.
- Especialista en visión artificial: configura cámaras y algoritmos para localizar, inspeccionar o clasificar piezas.
- Profesional de seguridad de máquinas: participa en la evaluación de riesgos, la elección de medidas y la validación de la aplicación.
Para acceder a estos puestos resulta útil combinar electricidad, electrónica, mecánica, sensores, neumática, comunicaciones industriales y programación. Comprender la programación de autómatas es especialmente valioso, porque los PLC coordinan buena parte de la maquinaria y de las secuencias automáticas de una planta.
No todos los perfiles tienen que programar un robot desde cero. También se necesitan profesionales capaces de operar equipos, detectar fallos, interpretar el proceso y aplicar procedimientos de seguridad. La experiencia previa en producción o mantenimiento puede ser una buena base para especializarse.
Fórmate gratis en robótica y automatización industrial
Si quieres iniciarte, una formación básica te ayudará a entender los tipos de robots, sus componentes, los sistemas de control y los criterios para aplicarlos en la industria. Después puedes avanzar hacia automatización programable, PLC, mantenimiento, visión artificial o integración de sistemas.
En Femxa puedes consultar los cursos gratuitos de robótica disponibles en cada momento. La oferta incluye formaciones relacionadas con fundamentos de robótica, autómatas y automatización industrial. Las plazas, la modalidad y los requisitos de acceso dependen de cada convocatoria, por lo que conviene revisar la ficha del curso que te interese.
Elige la formación según tu punto de partida. Si todavía no has trabajado con sistemas automatizados, comienza por los conceptos fundamentales. Si ya tienes experiencia en electricidad, producción o mantenimiento, una especialización en programación y control industrial puede ayudarte a asumir tareas técnicas de mayor responsabilidad.
Preguntas frecuentes sobre los cobots
¿Todos los cobots pueden trabajar sin barreras de seguridad?
No. La necesidad de barreras u otras protecciones depende de la aplicación, la herramienta, la pieza, la velocidad, los posibles contactos y la evaluación de riesgos. Un brazo colaborativo puede formar parte de una instalación que necesite resguardos.
¿Cuánto cuesta implantar un robot colaborativo?
No existe un precio único. Además del brazo hay que considerar la herramienta, los sensores, la estructura, la ingeniería, la integración, las medidas de seguridad, la formación y el mantenimiento. La comparación debe hacerse sobre el coste completo de la aplicación.
¿Hace falta saber programar para manejar un cobot?
Las operaciones básicas pueden aprenderse mediante interfaces visuales o guiado manual, según el modelo. Para integrar el cobot con PLC, visión, maquinaria y sistemas de seguridad sí se necesitan conocimientos técnicos más amplios.
¿Se puede utilizar el mismo cobot para varias tareas?
Sí, siempre que su carga, alcance y prestaciones sean adecuados. Cambiar de tarea puede requerir otra herramienta, un programa diferente, ajustes mecánicos y una nueva revisión de riesgos.
¿Qué empresas pueden beneficiarse más de esta tecnología?
Puede resultar útil para empresas con series cortas, cambios frecuentes, poco espacio o tareas repetitivas que combinan automatización e intervención humana. La decisión debe basarse en el proceso, no solo en el tamaño de la empresa.
¿Un cobot sustituye a un trabajador?
Su función habitual es asumir una parte concreta de la operación, mientras la persona supervisa, prepara materiales, controla la calidad o resuelve excepciones. La implantación sí puede cambiar la organización del puesto y exige formación.
¿Qué formación se necesita para trabajar con robots colaborativos?
Depende del puesto. Para operar un sistema puede bastar una formación específica de uso y seguridad; para programar, integrar o mantener se requieren conocimientos de robótica, automatización, electricidad, mecánica, PLC y prevención de riesgos.
Los cobots ofrecen una vía flexible para automatizar tareas concretas y mejorar procesos sin separar por completo a las personas de la tecnología. Su valor aparece cuando la empresa elige bien la aplicación, integra el sistema con criterio y protege a quienes trabajan a su alrededor. Con una base en robótica, automatización y control industrial, puedes prepararte para participar en esa transformación desde producción, mantenimiento, programación o integración.